工业直角坐标机器人控制系统:揭秘其核心对比要点
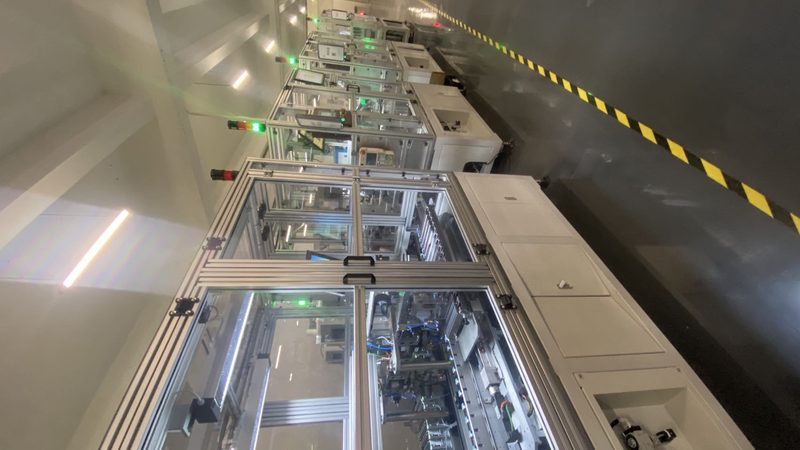
标题:工业直角坐标机器人控制系统:揭秘其核心对比要点
一、系统概述
工业直角坐标机器人控制系统是现代自动化生产线中不可或缺的核心部件,它负责控制机器人的运动轨迹、速度和精度。在众多控制系统品牌和型号中,如何选择合适的系统对于提高生产效率和降低成本至关重要。
二、关键参数对比
1. 重复定位精度
重复定位精度是衡量控制系统性能的重要指标。一般来说,高精度的控制系统可以实现±0.1mm的重复定位精度,这对于精密加工行业尤为重要。
2. MTBF均值 MTBF(Mean Time Between Failures)即平均故障间隔时间,是衡量系统可靠性的重要参数。MTBF值越高,系统越稳定,故障率越低。
3. IP防护等级 IP防护等级是衡量控制系统防护能力的指标,它表示系统对固体异物和水的防护能力。例如,IP65表示系统对尘埃和喷射水有防护能力。
4. 节拍时间CT值 节拍时间CT值是指机器人完成一个工作循环所需的时间。CT值越低,生产效率越高。
三、技术特点对比
1. 伺服驱动
伺服驱动是控制系统的重要组成部分,它决定了机器人的运动速度和精度。目前,市场上主流的伺服驱动技术有步进电机驱动和交流伺服电机驱动。
2. 末端执行器 末端执行器是机器人执行任务的关键部件,它包括各种工具和夹具。选择合适的末端执行器可以满足不同生产需求。
3. 视觉检测 视觉检测技术可以提高机器人的智能化水平,实现自动识别和定位。在控制系统选择时,应考虑是否具备视觉检测功能。
四、应用场景对比
1. 产线平衡率
控制系统应具备良好的产线平衡率,以保证生产线的稳定运行。
2. 防呆设计 防呆设计可以避免操作错误,提高生产效率。在控制系统选择时,应关注其防呆设计水平。
3. FAT/SAT验收记录 FAT(Factory Acceptance Test)和SAT(Site Acceptance Test)是控制系统验收的重要环节。选择具备完善FAT/SAT验收记录的控制系统可以降低后期维护成本。
总结: 工业直角坐标机器人控制系统在自动化生产线中扮演着重要角色。选择合适的控制系统需要综合考虑重复定位精度、MTBF均值、IP防护等级、节拍时间CT值等关键参数,以及伺服驱动、末端执行器、视觉检测等技术特点。同时,根据应用场景的需求,关注产线平衡率、防呆设计、FAT/SAT验收记录等因素,以确保生产效率和产品质量。