直角坐标机器人结构设计规范:揭秘高效产线背后的秘密
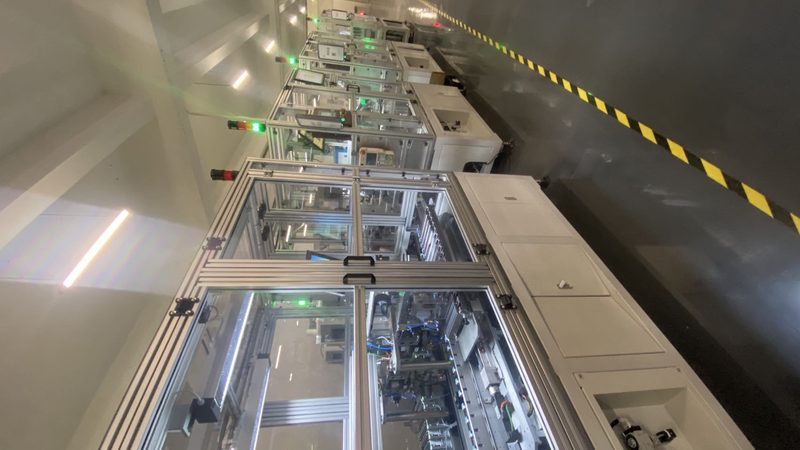
标题:直角坐标机器人结构设计规范:揭秘高效产线背后的秘密
一、直角坐标机器人结构概述
在自动化设备领域,直角坐标机器人因其结构简单、成本低廉、应用广泛等特点,成为众多制造业的优选。直角坐标机器人主要由底座、立柱、横梁、工作台、伺服电机、驱动器、控制器等组成。其结构设计规范直接关系到机器人的精度、稳定性、稼动率等关键性能指标。
二、结构设计关键要素
1. 精度保证:重复定位精度是衡量直角坐标机器人性能的重要指标。在设计过程中,需充分考虑导轨、丝杠、伺服电机等部件的精度,确保机器人重复定位精度达到±mm级。
2. 稳定性设计:机器人结构稳定性直接影响其运行过程中的稳定性。在设计时,需采用高强度材料,合理布局部件,确保机器人整体结构稳固。
3. 伺服驱动系统:伺服驱动系统是直角坐标机器人的核心部件,其性能直接影响机器人的响应速度和运动精度。选择合适的伺服电机、驱动器和控制器,是保证机器人性能的关键。
4. 末端执行器:末端执行器是机器人与工件交互的桥梁,其设计需满足工件加工需求。根据不同的应用场景,选择合适的末端执行器,如视觉检测、力矩控制等。
5. 工装夹具:工装夹具是保证工件加工精度的重要环节。在设计工装夹具时,需充分考虑工件的形状、尺寸和加工要求,确保夹具与工件配合紧密。
三、结构设计规范要点
1. 导轨选择:根据负载和行程要求,选择合适的导轨类型,如滚珠导轨、直线导轨等。
2. 丝杠选型:根据负载和行程要求,选择合适的丝杠直径和精度等级。
3. 伺服电机选型:根据负载和速度要求,选择合适的伺服电机型号和功率。
4. 驱动器与控制器匹配:根据伺服电机性能,选择合适的驱动器和控制器,确保系统稳定运行。
5. 电气布局:合理布局电气元件,确保电气系统安全可靠。
6. 安全防护:设计安全光栅、紧急停止按钮等安全防护装置,确保操作人员安全。
四、直角坐标机器人结构设计注意事项
1. 负载惯量比:在设计过程中,需充分考虑负载惯量比,避免因负载过大导致机器人运动不稳定。
2. IO映射:合理设计IO映射,确保机器人与外部设备正常通信。
3. 产线平衡率:在设计机器人结构时,需考虑产线平衡率,避免因机器人运动造成产线不平衡。
4. 防呆设计:在设计过程中,充分考虑防呆设计,避免操作错误导致设备损坏。
总之,直角坐标机器人结构设计规范是保证机器人性能的关键。在设计过程中,需充分考虑精度、稳定性、伺服驱动系统、末端执行器等因素,确保机器人满足生产需求。