锂电模组上下料机械手选型要点
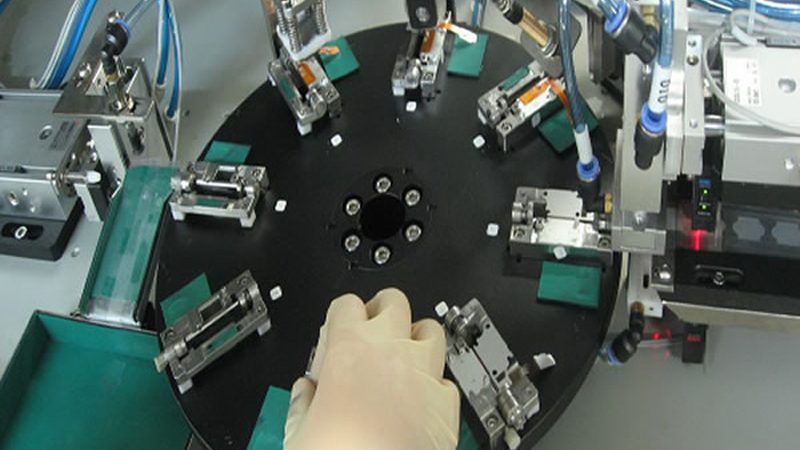
锂电模组上下料机械手:如何从众多选择中精准定位?
一、锂电模组上下料机械手的定义及作用
锂电模组上下料机械手是一种自动化设备,主要用于锂离子电池模组的自动化生产线上。其主要作用是将锂电模组从原材料库中取出,放置到生产线上的固定位置,再从生产线取下成品模组,放置到成品库中。这种机械手在提高生产效率、降低人工成本、保证产品质量等方面发挥着重要作用。
二、锂电模组上下料机械手选型的关键要素
1. 重复定位精度
重复定位精度是衡量锂电模组上下料机械手性能的重要指标。在选型时,需关注机械手的重复定位精度是否满足生产需求。一般来说,±0.5mm级别的重复定位精度即可满足大部分锂电模组生产线的需求。
2. 稼动率
稼动率是指机械手在单位时间内完成的工作量。高稼动率意味着更高的生产效率。在选型时,需根据实际生产需求选择合适的稼动率。
3. 节拍时间
节拍时间是指机械手完成一次上下料动作所需的时间。在选型时,需关注节拍时间是否符合生产线的整体节拍要求。
4. 伺服驱动与末端执行器
伺服驱动是机械手的核心部件,直接影响其性能。在选型时,需关注伺服驱动系统的品牌、型号、性能等因素。末端执行器则是与被搬运物体直接接触的部分,其材质、结构等需满足生产需求。
5. 工装夹具与视觉检测
工装夹具用于固定被搬运物体,确保搬运过程中的稳定性和安全性。在选型时,需关注工装夹具的材质、结构、适用范围等因素。视觉检测则用于检测被搬运物体的位置、姿态等信息,提高搬运精度。
6. 力矩控制与PLC梯形图
力矩控制用于控制机械手在搬运过程中的力度,避免对被搬运物体造成损害。PLC梯形图则是机械手控制程序的核心,需满足生产需求。
7. SCADA与产线平衡率
SCADA系统用于监控和控制整个生产线,提高生产效率。产线平衡率则是指生产线各环节的工作负荷是否均衡,影响生产线的整体效率。
8. 防呆设计与FAT/SAT验收
防呆设计用于避免操作错误,提高生产安全性。FAT(工厂接受测试)和SAT(现场接受测试)验收则是确保机械手性能符合要求的重要环节。
三、锂电模组上下料机械手选型注意事项
1. 精度、产能、节拍数据需可溯源,避免虚标。
2. 避免使用“行业领先”“全球最”“业界首创”等极限词。
3. 不写“一键解决”“全程无忧”“交钥匙”等虚承诺。
4. 不用“量身定制”“专业团队”“深耕多年”等空泛修饰。
四、总结
在锂电模组上下料机械手选型过程中,需综合考虑多个因素,确保选型符合实际生产需求。通过以上关键要素的分析,相信您能从众多选择中找到最适合的机械手。