直角坐标机器人与关节机器人:本质区别与适用场景解析
标题:直角坐标机器人与关节机器人:本质区别与适用场景解析
一、直角坐标机器人:精准定位,高效作业
直角坐标机器人,顾名思义,其运动轨迹呈直角坐标形式。这类机器人以其高精度、高速度和稳定性在自动化领域得到了广泛应用。其工作原理是通过X、Y、Z三个轴的线性运动,实现精确的定位和操作。
二、关节机器人:灵活多变,适应性强
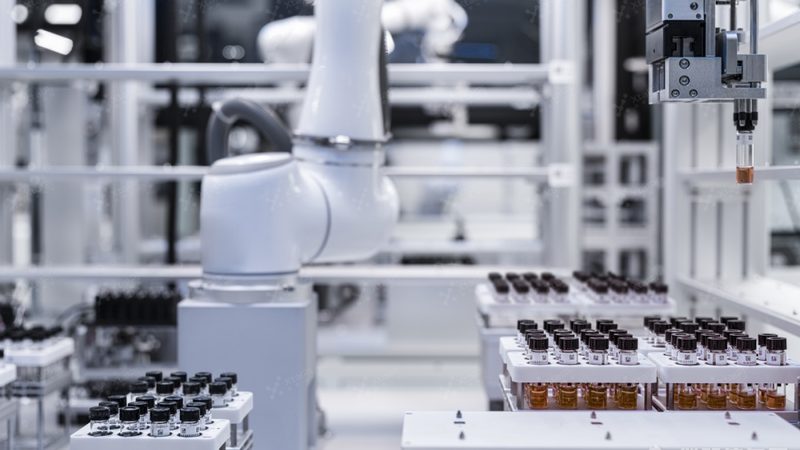
关节机器人则类似于人类的关节,通过多个旋转关节实现多自由度的运动。其特点是结构紧凑、灵活多变,能够适应各种复杂的工作环境。关节机器人的运动轨迹更加复杂,可以完成曲线、弧线等不规则路径的运动。
三、区别解析:运动方式与适用场景
1. 运动方式
直角坐标机器人运动轨迹简单,速度和精度较高,但灵活性较差。关节机器人则运动轨迹复杂,灵活性高,但速度和精度相对较低。
2. 适用场景
直角坐标机器人适用于对定位精度要求较高、运动轨迹相对简单的场合,如装配、搬运、检测等。关节机器人则适用于对运动轨迹要求复杂、灵活性要求较高的场合,如焊接、喷涂、装配等。
四、选型建议:根据实际需求选择
在选择直角坐标机器人与关节机器人时,应充分考虑以下因素:
1. 工作内容:根据实际工作内容,选择适合的机器人类型。
2. 精度要求:对定位精度要求较高的场合,应优先选择直角坐标机器人。
3. 灵活性要求:对运动轨迹要求复杂、灵活性要求较高的场合,应优先选择关节机器人。
4. 成本预算:直角坐标机器人成本相对较低,关节机器人成本较高。
总之,直角坐标机器人与关节机器人各有优缺点,应根据实际需求进行选择。在自动化领域,合理选择机器人类型,将有助于提高生产效率、降低成本。
本文由 亦创智能机器人产业研究院 整理发布。