直角坐标机器人负载与电机匹配:关键因素与选型逻辑
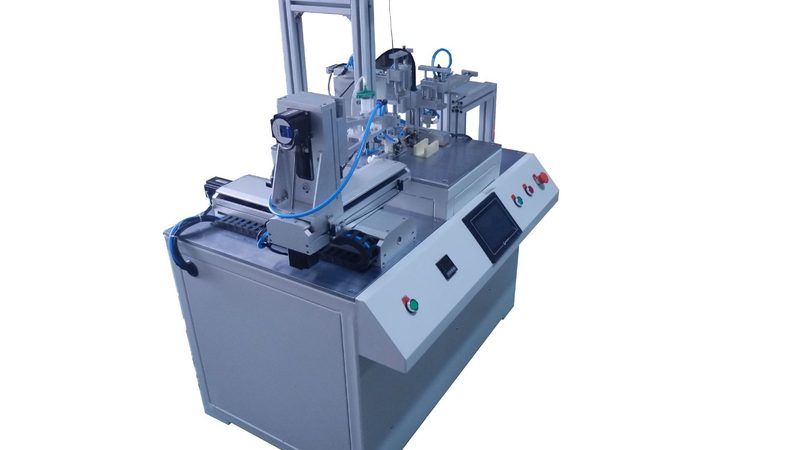
标题:直角坐标机器人负载与电机匹配:关键因素与选型逻辑
一、负载匹配的重要性
在自动化设备中,直角坐标机器人因其灵活性和高效性而被广泛应用于装配、搬运、检测等环节。然而,为了保证机器人的稳定运行和最佳性能,负载与电机的匹配至关重要。不当的匹配可能导致机器人运行不稳定、精度下降,甚至损坏设备。
二、影响负载匹配的关键因素
1. 电机功率:电机功率是影响负载匹配的关键因素之一。电机功率不足会导致机器人无法完成预期的任务,功率过大则可能造成资源浪费。
2. 电机扭矩:电机扭矩决定了机器人对负载的抓取能力和运动精度。扭矩过大或过小都会影响机器人的工作效果。
3. 电机转速:电机转速影响机器人的运动速度和响应时间。转速过高可能导致运动不稳定,过低则影响工作效率。
4. 机器人负载:负载大小直接关系到电机所需输出的功率和扭矩。负载过大或过小都会影响机器人的工作性能。
5. 传动系统:传动系统包括齿轮、皮带、丝杠等部件,其效率和质量也会影响负载匹配。
三、负载与电机匹配的选型逻辑
1. 确定负载:首先,需要准确测量或估算机器人的负载,包括质量、形状、重心等因素。
2. 选择电机功率:根据负载大小和运动需求,选择合适的电机功率。功率应略高于实际需求,以保证机器人有足够的余量。
3. 选择电机扭矩:扭矩应大于负载的最大静力矩,以确保机器人能够顺利抓取和搬运负载。
4. 选择电机转速:根据运动需求,选择合适的电机转速。转速应满足运动速度和响应时间的要求。
5. 选择传动系统:根据电机功率、扭矩和转速,选择合适的传动系统,以确保传动效率和质量。
四、常见误区与建议
1. 误区:认为负载匹配不重要,只要机器人能完成基本任务即可。
建议:负载匹配对机器人的稳定运行和性能至关重要,应给予足够重视。
2. 误区:只关注电机功率,而忽略扭矩、转速等其他因素。
建议:全面考虑负载匹配的各个因素,确保机器人性能最佳。
3. 误区:选择价格低廉的电机和传动系统。
建议:在保证性能的前提下,选择质量可靠的电机和传动系统,避免因小失大。
总之,直角坐标机器人负载与电机匹配是一个复杂的系统工程,需要综合考虑多个因素。通过合理匹配,可以提高机器人的工作效率和稳定性,为企业创造更大的价值。